
Kalbant apie tikslias mašinas, pasirinkimas tarp servo variklio ir žingsninio variklio gali turėti didelį skirtumą. Vienas iš pagrindinių skirtumų tarp jų yra žemo dažnio charakteristikos. Žingsniniai varikliai dažniausiai kenčia nuo žemo dažnio vibracijos esant mažam greičiui, o tai gali pakenkti mašinos veikimui. Taip yra dėl jų veikimo pobūdžio, dėl kurio susidaro fiksuotas rezonanso taškas. Daugelis žingsninių variklių tvarkyklių apima automatinius šio rezonanso taško skaičiavimus, kurie koreguoja valdymo algoritmą, kad slopintų vibraciją.
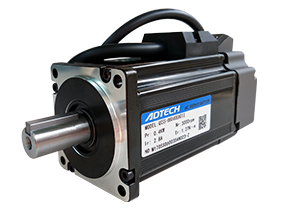
Kintamosios srovės servo varikliai veikia sklandžiai, net esant mažam greičiui, ir turi įmontuotas rezonanso slopinimo funkcijas. Šie varikliai turi galimybę kompensuoti mechaninio standumo problemas ir turi dažnio analizės funkciją, kuri gali aptikti mechaninio rezonanso taškus, todėl sistemą lengviau reguliuoti.
Kitas svarbus skirtumas tarp servo ir žingsninių variklių yra jų veikimo charakteristikos. Žingsniniuose varikliuose naudojamas atvirojo ciklo valdymas, o tai reiškia, kad didelis paleidimo dažnis arba didelės apkrovos gali sukelti reiškinį, vadinamą praleistais žingsniais arba rotoriaus užraktu. Panašiai, sustabdžius variklį dideliu greičiu, gali atsirasti viršijimas. Norint išlaikyti valdymo tikslumą, pagreitis ir lėtėjimas turi būti kruopščiai valdomi. Priešingai, kintamosios srovės servovariklio pavaros sistemos naudoja uždarojo ciklo valdymą ir tiesiogiai atrenka kodavimo įrenginio grįžtamojo ryšio signalus. Jie apima padėties ir greičio kilpas ir nepatiria praleistų žingsnių ar viršijimo, todėl valdymas yra patikimesnis.
Pasirinkimas tarp tiksliųjų mašinų servo ir žingsninių variklių priklauso nuo konkrečių taikymo reikalavimų. Reikėtų atsižvelgti į tokius veiksnius kaip apkrovos charakteristikos, darbo aplinka ir pageidaujamas valdymo tikslumas. Nepaisant to, akivaizdu, kad servovarikliai, palyginti su žingsniniais varikliais, pasižymi geresniu našumu ir patikimumu.
Kalbant apie tikslias mašinas, variklio pasirinkimas gali turėti didelės įtakos našumui ir tikslumui. Du dažniausiai naudojami varikliai tiksliosiose mašinose yra servo variklis ir žingsninis variklis. Nors abu varikliai atlieka panašią paskirtį, jų konstrukcija ir veikimas skiriasi.
Tarp servo ir žingsninių variklių yra jų sukimo momento ir dažnio charakteristikos. Žingsninių variklių sukimo momentas, didėjant greičiui, mažėja, o esant didesniam greičiui, sukimo momentas smarkiai sumažėja. Tai apriboja žingsninių variklių maksimalų veikimo greitį maždaug 300-600 aps./min. Kita vertus, kintamosios srovės servovarikliai užtikrina pastovų sukimo momentą savo vardinio greičio diapazone, paprastai 2000-3000 aps./min., ir palaiko pastovią galią, viršijančią vardinį greitį.
Jų greičio atsako našumas. Žingsniniams varikliams gali prireikti iki 200-400 milisekundžių, kad įsibėgėtų nuo nulio iki darbinio greičio, kuris paprastai yra kelių šimtų aps./min. diapazone. Kita vertus, kintamosios srovės servo sistemos pasižymi puikiomis pagreičio savybėmis. Pavyzdžiui, 400 W kintamosios srovės servovariklis iš „Delta“ gali pasiekti vardinį 3000 aps./min. greitį vos per kelias milisekundes, todėl tai yra puikus pasirinkimas programoms, kurioms reikalingas greitas paleidimo ir sustabdymo valdymas.
Esant dideliems reikmėms, kintamosios srovės servovariklio našumas gerokai viršija žingsninio variklio našumą. Nors Kinijoje yra daugybė pramonės sektorių, daugelis vis dar vejasi aukščiausios klasės produktus ir kaupimus, reikalingus pažangiems elektroniniams prietaisams kurti. Tačiau nuolat diegiant naujoves ir tobulėjant tiksliosios technikos atotrūkis greitai bus užpildytas.
Labai svarbu pasirinkti tinkamą variklį tikslioms mašinoms, o norint teisingai pasirinkti, svarbu suprasti servo ir žingsninių variklių skirtumus. Kintamosios srovės servo varikliai puikiai tinka didelės spartos ir didelio tikslumo programoms, o žingsniniai varikliai labiau tinka mažo greičio ir mažo tikslumo programoms.
Kalbant apie tikslias stakles, variklio tipo pasirinkimas gali labai paveikti našumą. Du dažniausiai naudojami tiksliųjų mašinų variklių tipai yra servo varikliai ir žingsniniai varikliai. Nors abu varikliai gali pasiekti didelį tikslumą, jų valdymo tikslumas labai skiriasi.
Žingsninių variklių, kurie yra dviejų fazių ir penkių fazių hibridinių tipų, žingsnio kampas paprastai yra 1,8 arba 0,9 laipsnio dviejų fazių atveju ir 0,72 arba {{ 9}}.36 laipsnių penkių fazių. Kita vertus, kintamosios srovės servovarikliai pasiekia valdymo tikslumą per sukamąjį kodavimo įrenginį, esantį variklio veleno gale. Varikliams su 17-bitų koduotuvu tvarkyklės imtuvas 131,0 72 impulsus kiekvienam variklio apsisukimui, atitinkantį 0,0027466 laipsnių impulso ekvivalentą. Tai yra maždaug 1/655 žingsninio variklio, kurio žingsnio kampas yra 1,8 laipsnio, impulso ekvivalento.
Apibendrinant galima pasakyti, kad nors tiek servo, tiek žingsniniai varikliai gali pasiūlyti aukštą tikslumo lygį, servovarikliais valdymo tikslumas gali būti žymiai didesnis dėl jų rotacinių kodavimo įrenginių. Renkantis tiksliosios mašinos variklio tipą, gali būti labai svarbu suprasti valdymo tikslumo skirtumus renkantis darbui tinkamą variklį.